

Камери та оптичні сенсори здатні автоматично коригувати внесення добрив безпосередньо під час руху техніки. Однак дедалі частіше їх розглядають не як альтернативу картам-завданням, а як ще одне джерело даних для точнішого управління живленням рослин
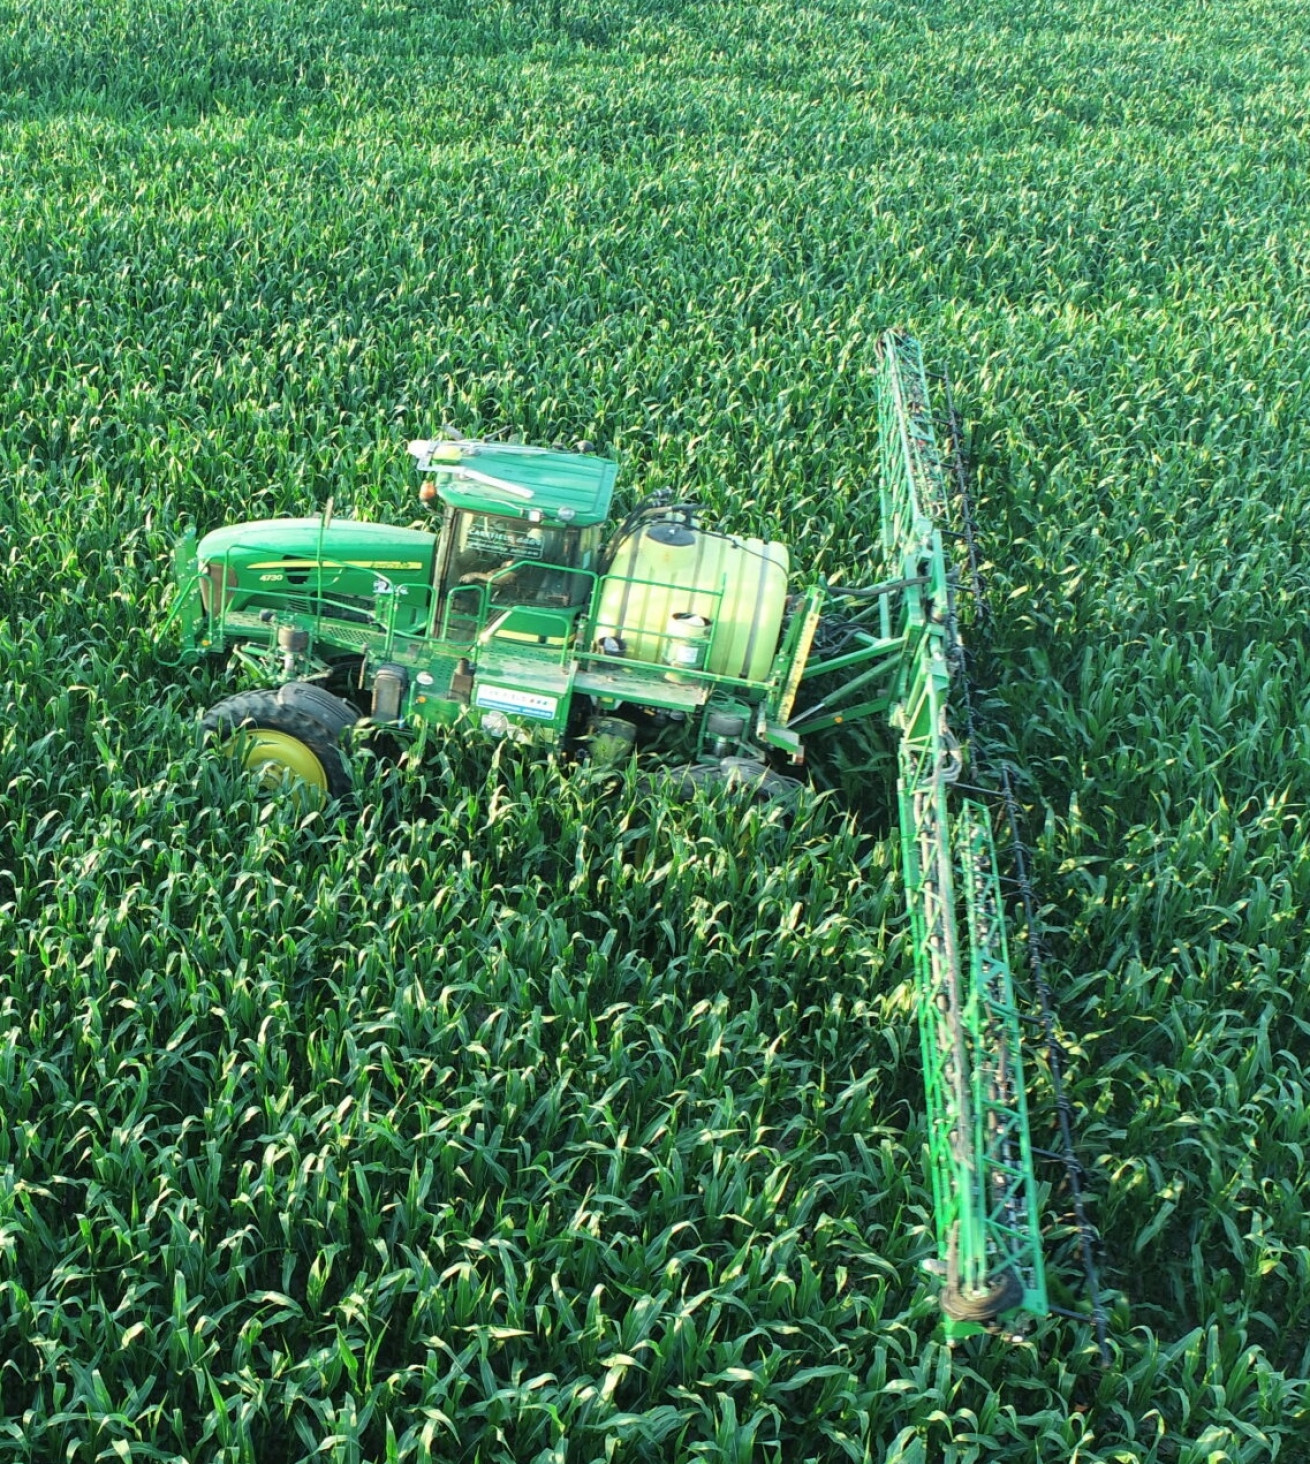
Ще десять років тому оптичні сенсори, встановлені на тракторі чи обприскувачі, були одним із небагатьох інструментів, що давали змогу оцінювати неоднорідність розвитку посівів безпосередньо під час виконання польових робіт. Саме тоді в різних країнах почали активно розвиватися технології онлайн-сканування посівів і диференційного внесення добрив у режимі реального часу.
Однак за цей час суттєво змінилися й інші інструменти точного землеробства. Сьогодні аграрії мають у своєму розпорядженні супутниковий моніторинг, вегетаційні індекси NDVI та NDRE, карти врожайності, результати агрохімічного аналізу ґрунтів, дані про електропровідність ґрунту, знімки з безпілотників та інші цифрові джерела інформації. На їхній основі можна створювати карти-завдання для диференційного внесення добрив задовго до виходу техніки в поле. Тож закономірно виникає запитання: чи залишається місце для дорогих систем машинного бачення, вартість яких сьогодні сягає 15–20 тис. євро? Адже за ці кошти господарство може реалізувати інші проєкти цифровізації: провести агрохімічне обстеження полів, побудувати карти продуктивності, впровадити RTK-навігацію або модернізувати систему автоматичного водіння.
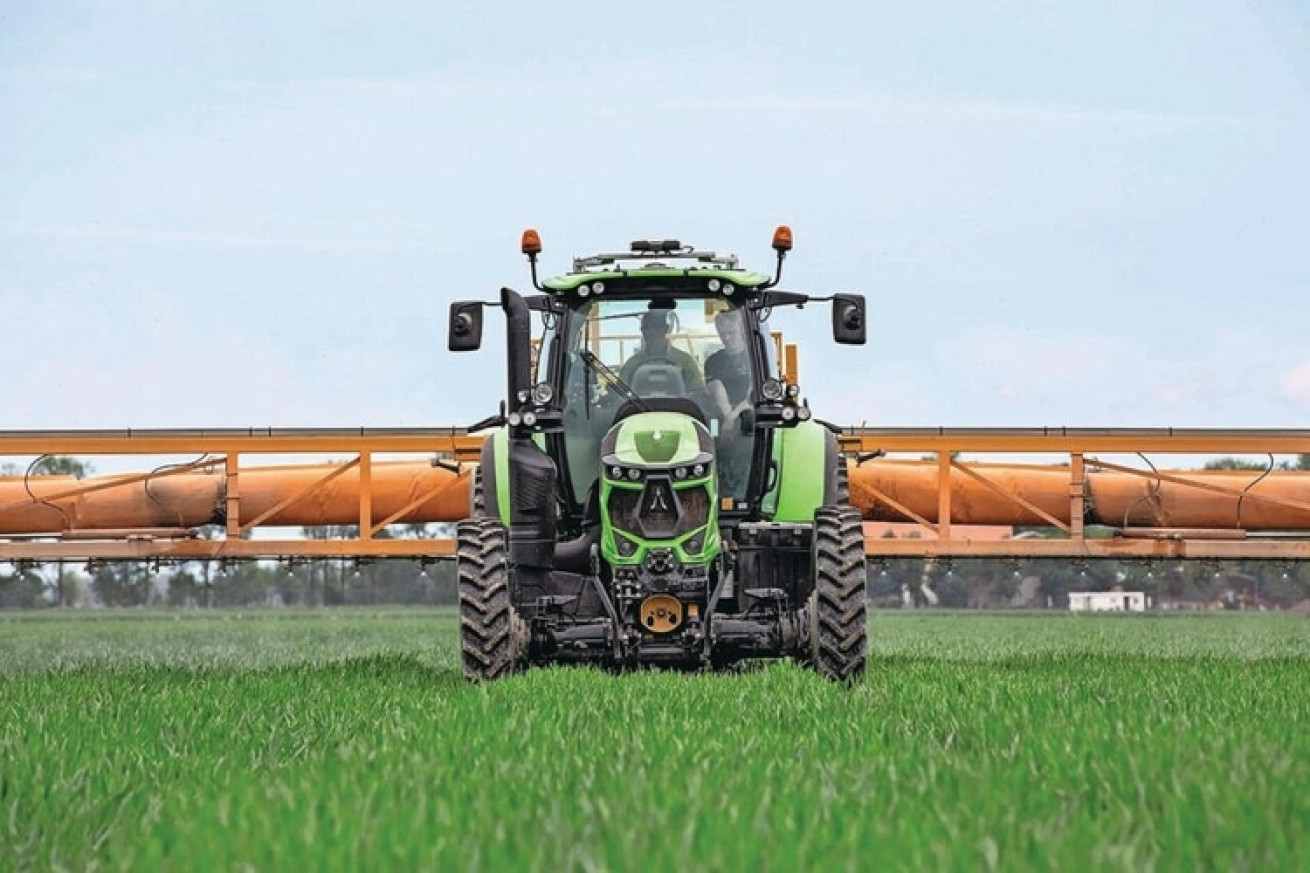
Аналізатор поля Augmenta під час презентації в Нідерландах у 2022 році. Система використовує три мультиспектральні канали (NIR, Red і Red Edge) та дві RGB-камери 4K для оцінювання стану посівів, розрахунку вегетаційних індексів і формування рекомендацій щодо диференційного внесення добрив
Розглядати такі камери як альтернативу картам-завданням навряд чи доцільно. Їхня головна перевага полягає в іншому — вони дають змогу уточнювати рішення безпосередньо під час виконання польових робіт. Якщо після створення карти-завдання погодні умови різко змінилися, частина поля вилягла, азот був втрачений через інтенсивні опади або розвиток рослин почав відрізнятися від прогнозованого, камера здатна оперативно скоригувати норму внесення. Саме ця можливість працювати з фактичним станом посівів «тут і зараз» залишається головним аргументом на користь розвитку таких систем.
Чи достатньо цього, щоб технологія стала масовою? Поки що однозначної відповіді немає. Проте провідні виробники сільгосптехніки й цифрових рішень продовжують інвестувати у системи машинного бачення, дедалі частіше інтегруючи їх із супутниковими даними, картами врожайності та іншими джерелами інформації.
У цьому матеріалі розглянемо, як еволюціонували оптичні сенсори, чим сучасні камери відрізняються від своїх попередників і в яких випадках вони справді можуть бути корисними українським господарствам.
Від оптичних сенсорів до камер
Ідея оцінювати потребу рослин в азоті за їхніми оптичними характеристиками виникла ще понад три десятиліття тому. Наприкінці 1980-х років дослідники з Університету штату Оклахома (США) вивчали можливість використання ближнього інфрачервоного випромінювання для виявлення бур’янів. Під час досліджень вони звернули увагу, що спектральні характеристики посівів змінюються залежно від накопиченої біомаси та забезпеченості рослин азотом.
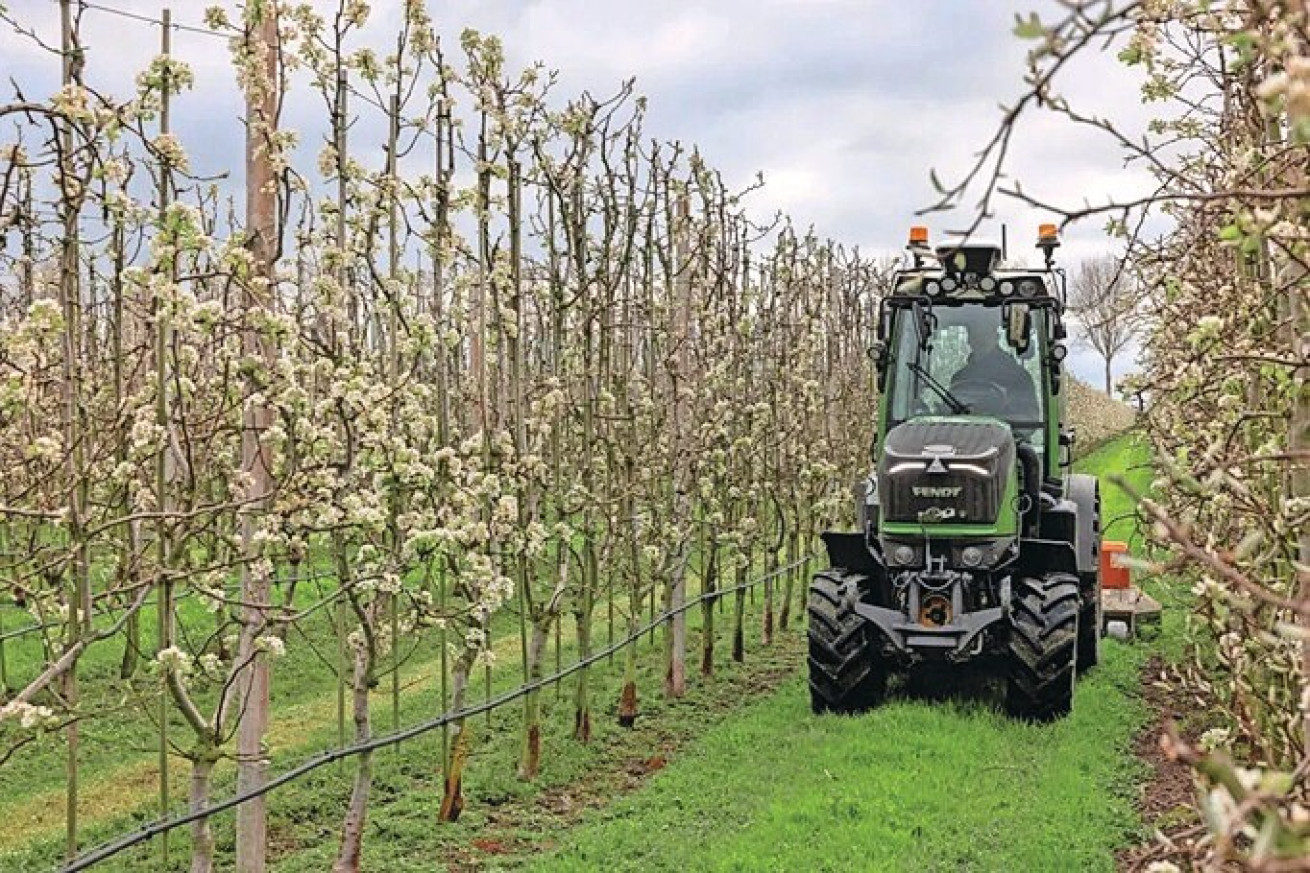
Датчик Aurea Imaging TreeScout встановлений на даху кабіни вузькоколійного трактора і сканує цвітіння груш, поки техніка обкошує міжряддя. Так створюється карта цвітіння, яку можна використовувати для подальших операцій
Це стало основою для використання вегетаційних індексів, насамперед NDVI (Normalized Difference Vegetation Index) — одного з найпоширеніших показників стану рослин. NDVI розраховується на основі відбиття світла у видимому червоному та ближньому інфрачервоному діапазонах і дає змогу оцінити інтенсивність вегетації. Водночас він не визначає вміст азоту безпосередньо, а є непрямим показником фізіологічного стану рослин, який у поєднанні зі спеціальними алгоритмами можна використовувати для розрахунку норм живлення.
Наприкінці 1990-х років результати цих досліджень комерціалізувала компанія NTech Industries, яка випустила сенсор GreenSeeker. Згодом NTech Industries придбала систему WeedSeeker, призначену для локального внесення гербіцидів по бур’янах і створену на основі аналогічного принципу. У 2009 році Trimble поглинула компанію NTech Industries, після чого обидві системи набули значного поширення в технологіях точного землеробства.
Європейський вектор
Паралельно власний напрям розвитку оптичних сенсорів сформувався в Європі. У 1990-х роках компанія Yara (на той час — Hydro Agri) розпочала розробляти систему N-Sensor на дослідній станції Hanninghof у Німеччині. На відміну від GreenSeeker, який використовував кілька окремих датчиків, N-Sensor встановлювали на даху трактора або самохідного обприскувача. Він оцінював стан посівів з обох боків машини та в режимі реального часу змінював норму внесення азотних добрив.
Попри відносно вузьке поле огляду та орієнтацію переважно на зернові культури, N-Sensor став одним із перших комерційно успішних рішень для диференційного азотного підживлення в польових умовах.
Наступним етапом стала поява сенсора Isaria, який компанія Fritzmeier Umwelttechnik вивела на ринок у 2012 році на основі багаторічних досліджень Мюнхенського технічного університету. На відміну від попередніх систем, Isaria використовує чотири спектральні діапазони замість двох, що дає змогу точніше оцінювати стан густих добре розвинених посівів, де традиційні індекси можуть втрачати чутливість через ефект насичення. У 2025 році технологію Isaria придбала німецька компанія FarmBlick.
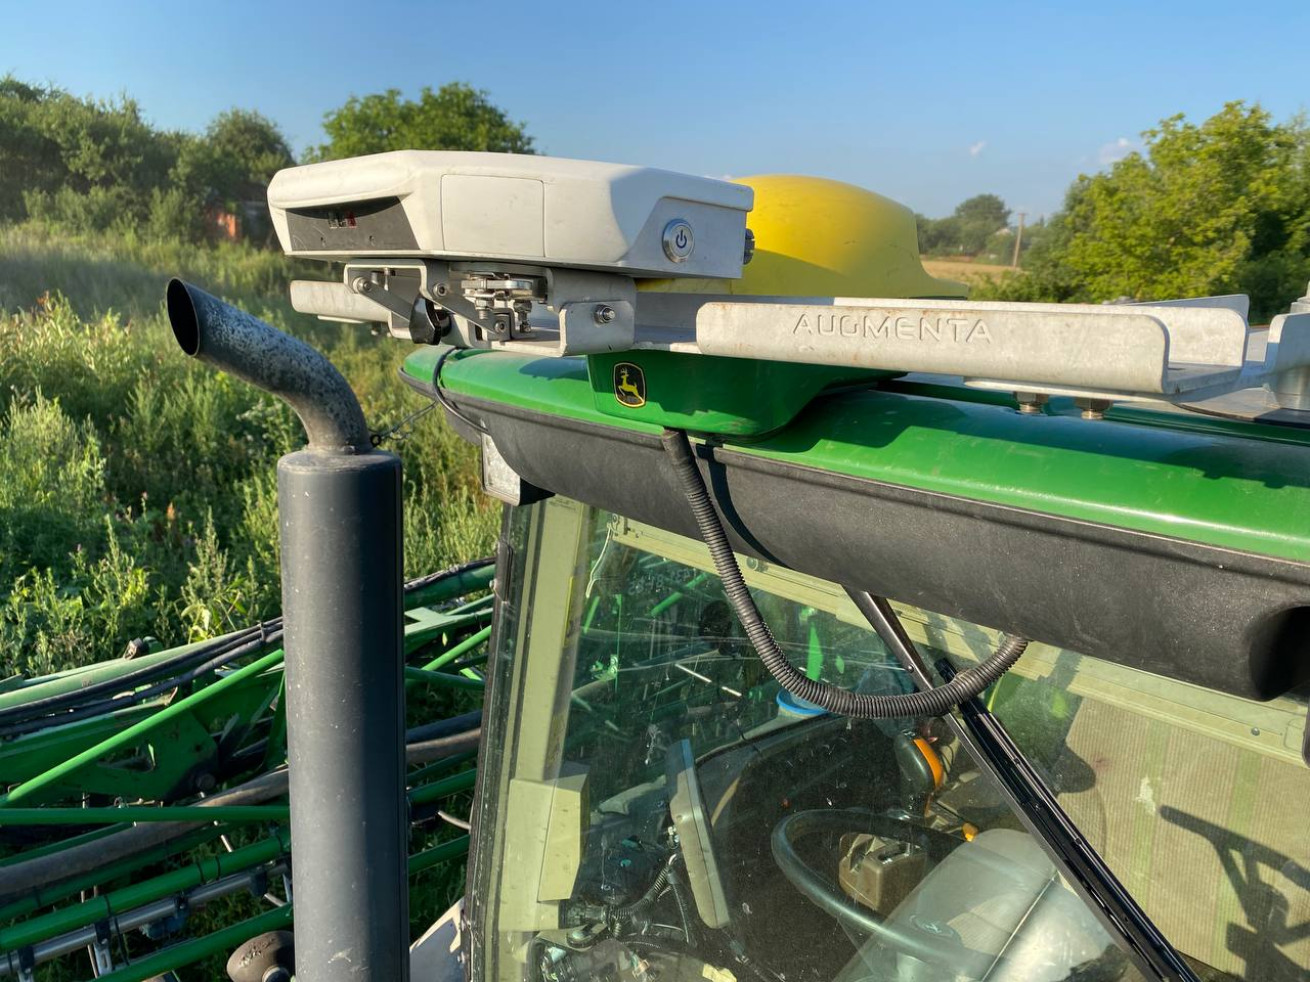
Аналізатор поля Augmenta має датчик інтенсивності світла та датчик, який контролює кут падіння сонячних променів
Наступним етапом стала поява сенсора Isaria, який компанія Fritzmeier Umwelttechnik вивела на ринок у 2012 році на основі багаторічних досліджень Мюнхенського технічного університету. На відміну від попередніх систем, Isaria використовує чотири спектральні діапазони замість двох, що дає змогу точніше оцінювати стан густих добре розвинених посівів, де традиційні індекси можуть втрачати чутливість через ефект насичення. У 2025 році технологію Isaria придбала німецька компанія FarmBlick.
Попри різноманіття конструкцій, більшість сучасних оптичних сенсорів працюють за однаковим принципом. Вони не вимірюють вміст азоту чи інших елементів живлення безпосередньо. Сенсори реєструють, як рослини відбивають світло в різних ділянках спектра, а програмне забезпечення, використовуючи спеціальні алгоритми та вегетаційні індекси, оцінює стан посіву і формує рекомендації щодо внесення добрив або інших агротехнологічних операцій.
Augmenta Field Analyzer
Однією з перших компаній, що розробляли системи машинного бачення нового покоління, стала грецька Augmenta. Якщо GreenSeeker, N-Sensor та Isaria — це класичні оптичні сенсори, то Augmenta однією з перших запропонувала саме систему машинного бачення із широким полем огляду, кількома камерами, власною обробкою даних і можливістю працювати як із картами-завданнями, так і в режимі реального часу.
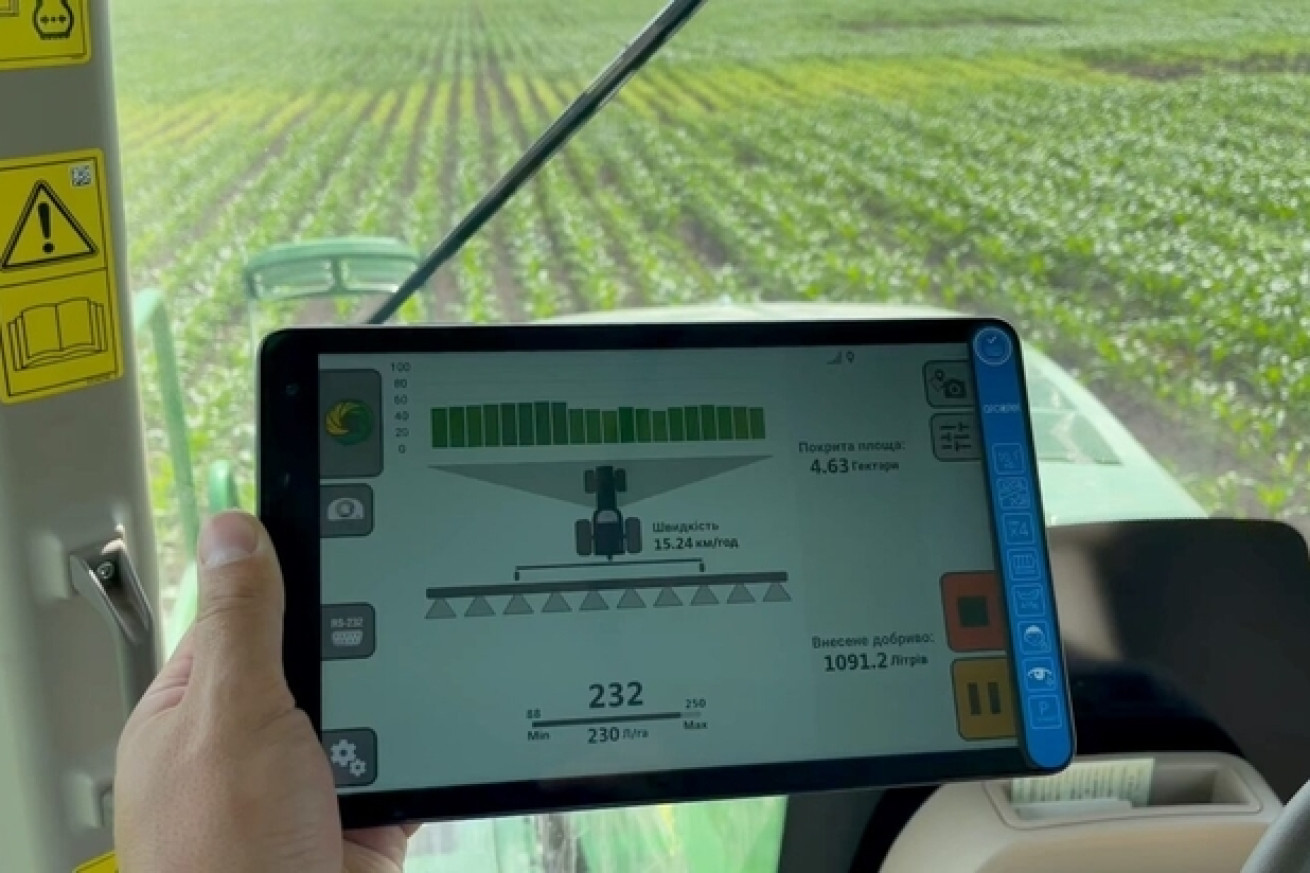
. Програмний інтерфейс Augmenta на планшеті в кабіні трактора
Її співзасновник Дімітріс Євангелопулос, який вирощував тверду пшеницю, шукав спосіб точніше регулювати азотне живлення, щоб стабілізувати вміст білка в зерні. Незадоволений можливостями оптичного сенсора Trimble GreenSeeker, у 2017 році він із партнером почав розробляти власну систему — Augmenta Field Analyzer.
Перший прототип представили у 2019 році на галузевому заході в Нідерландах, де компанія шукала інвесторів для подальшого розвитку. Уже тоді розробники заявляли про можливість підвищення врожайності, поліпшення якості продукції та економії азотних добрив. У 2022 році у світі вже експлуатували понад 500 таких пристроїв. Основою системи є блок із трьох мультиспектральних камер, які сканують посіви або поверхню ґрунту приблизно на 20 м попереду машини та охоплюють смугу до 42 м завширшки. Це дає змогу отримувати детальну інформацію про неоднорідність рослинності й використовувати її для оперативного керування нормою внесення добрив.
У 2023 році компанію Augmenta придбала CNH Industrial, яка до цього була її міноритарним акціонером. Це відкрило можливості для інтеграції технології з технікою концерну, хоча частина користувачів зазначала, що після поглинання розвиток окремих функцій сповільнився.
У компанії Raven, яка також входить до складу CNH Industrial, наголошують, що система продовжує розвиватися і сьогодні підтримує кілька сценаріїв використання:
- моніторинг стану посівів;
- одночасне сканування посівів і диференційне внесення добрив у режимі реального часу;
- внесення добрив або інших продуктів за даними попереднього сканування;
- використання карт-завдань як основи для диференційного внесення.
В основі Augmenta Field Analyzer лежить поєднання мультиспектральних і звичайних цифрових камер. На основі цих даних розраховують індекс NDRE (Normalized Difference Red Edge Index), який широко використовують для оцінки розвитку рослин, їхньої біомаси та забезпеченості азотом. Додатково система має дві RGB-камери з роздільною здатністю 4K, що забезпечують кольорове зображення посівів для візуального контролю та документування. Роздільна здатність становить близько 3 см на піксель, що дає змогу детально аналізувати стан рослин.
Ширина смуги сканування залежить від висоти встановлення камери й приблизно вдесятеро перевищує її. Максимальна ширина огляду становить 42 м, хоча на практиці зазвичай не перевищує 40 м. Зона сканування поділяється на 20 окремих секторів, кожен з яких аналізується незалежно. Наприклад, за робочої ширини 40 м кожен сектор охоплює приблизно 2 м.
Під час диференційного внесення добрив система використовує насамперед дані мультиспектральних сенсорів, які оцінюють стан рослин. Для керування машиною результати вимірювань усереднюють окремо для лівої та правої половин агрегату. Це дає змогу незалежно змінювати норму внесення з кожного боку машини. Усі результати сканування зберігаються.
Оскільки Augmenta Field Analyzer належить до пасивних оптичних сенсорів, він не має власного джерела освітлення і працює завдяки сонячному світлу. Для компенсації змін умов освітлення систему оснащено датчиками інтенсивності світла та кута падіння сонячних променів. За даними виробника, система коректно працює приблизно через пів години після сходу сонця і до пів години перед його заходом.
Окрім диференційного внесення добрив, систему можна використовувати для точного обприскування «зелений по коричневому» (green-on-brown) — виявлення окремих бур’янів на поверхні необробленого або незасіяного ґрунту з подальшим локальним внесенням гербіциду.
Камери виходять за межі рільництва
Сьогодні машинний зір активно застосовують не лише на польових культурах. Активними користувачами таких технологій стали садівничі та виноградарські господарства, де треба аналізувати не суцільний посів, а окремі дерева, кущі або навіть їхні частини. Для цього розробили спеціалізовані системи, які встановлюють на трактори, обприскувачі або інші машини. Наприклад, Aurea Imaging пропонує систему TreeScout для оцінки стану окремих плодових дерев, BBLeap інтегрує камери LeapEye у садові обприскувачі для диференційної обробки дерев, а WEED-IT адаптувала систему Quadro для локального внесення засобів захисту в багаторічних насадженнях.
Схожі рішення розвивають і за межами Європи. Американська Bloomfield Robotics, яку у 2024 році придбала Kubota, використовує систему FLASH для детального сканування плодових і горіхових садів. У Новій Зеландії компанія Cropsy застосовує аналогічний підхід для моніторингу виноградників, оцінюючи розвиток рослин та їхній фітосанітарний стан.
Нове покоління систем
Сучасні системи машинного бачення вже не обмежуються аналізом зображення, отриманого безпосередньо під час руху машини. Дедалі більше виробників поєднують інформацію з кількох джерел: мультиспектральних і RGB-камер, супутникових знімків, карт урожайності, карт ґрунтів та інших цифрових даних. Такий підхід дає змогу отримати повнішу картину просторової неоднорідності поля й зробити рекомендації щодо внесення добрив більш обґрунтованими.
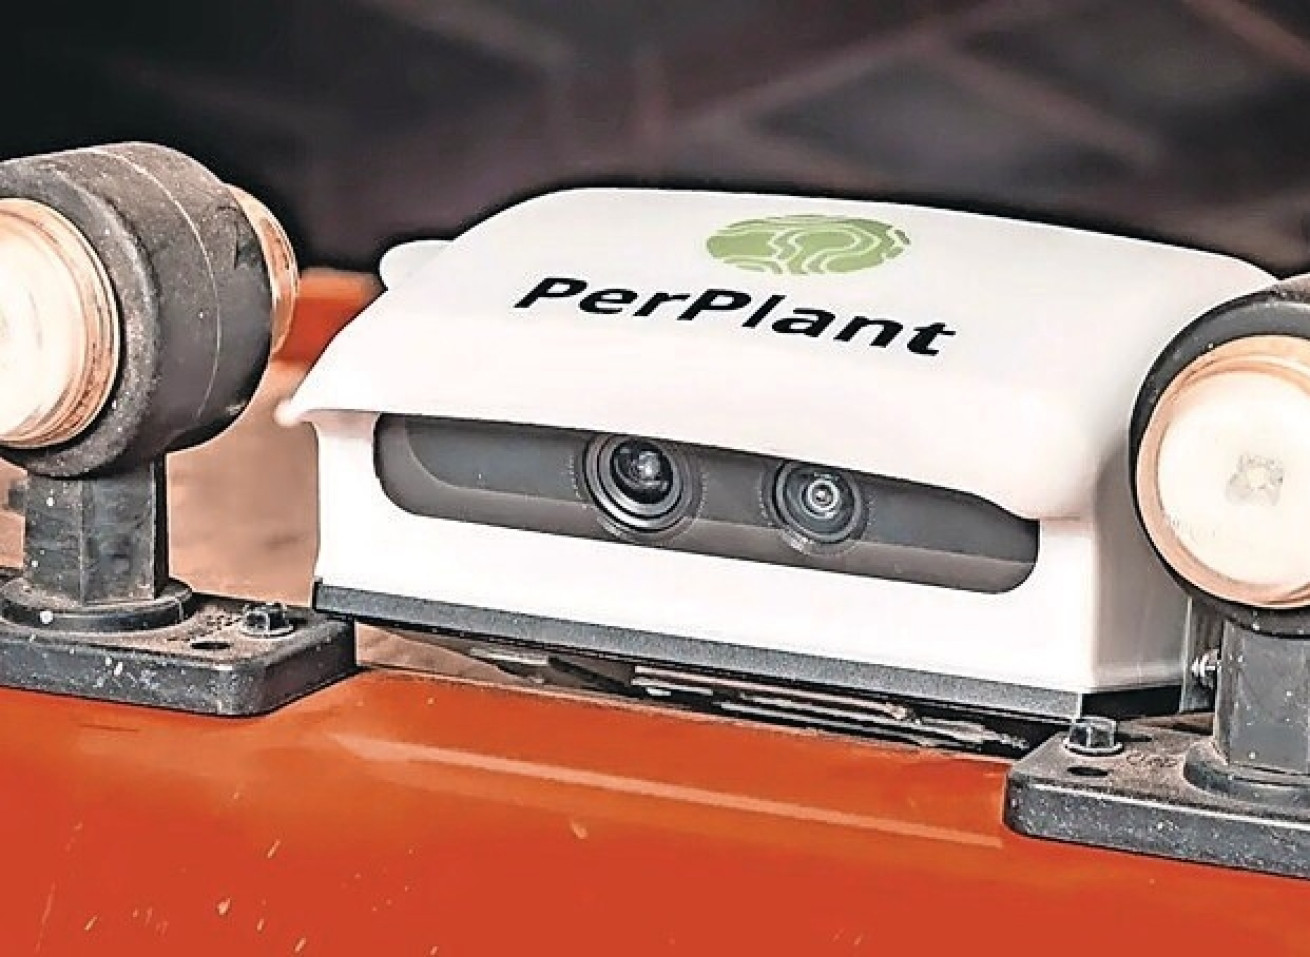
Система PerPlant поєднує дані мультиспектральної та RGB-камер із картами врожайності, картами ґрунтів і супутниковим моніторингом для формування рекомендацій щодо диференційного внесення добрив
Одним із прикладів такого підходу є система PerPlant, розроблена однойменним данським стартапом. Вона поєднує мультиспектральну та RGB-камеру з робочою шириною до 40 м. Залежно від операції система використовує різні сенсори: RGB-камеру — для виявлення окремих бур’янів під час локального обприскування, а мультиспектральну — для оцінки стану посівів і диференційного внесення добрив.
На відміну від більшості аналогів, PerPlant може враховувати не лише дані, отримані під час сканування, а й інформацію із супутникового моніторингу, карт урожайності та карт ґрунтів. Користувач сам визначає, яким джерелам інформації надавати більшу вагу під час формування рекомендацій.
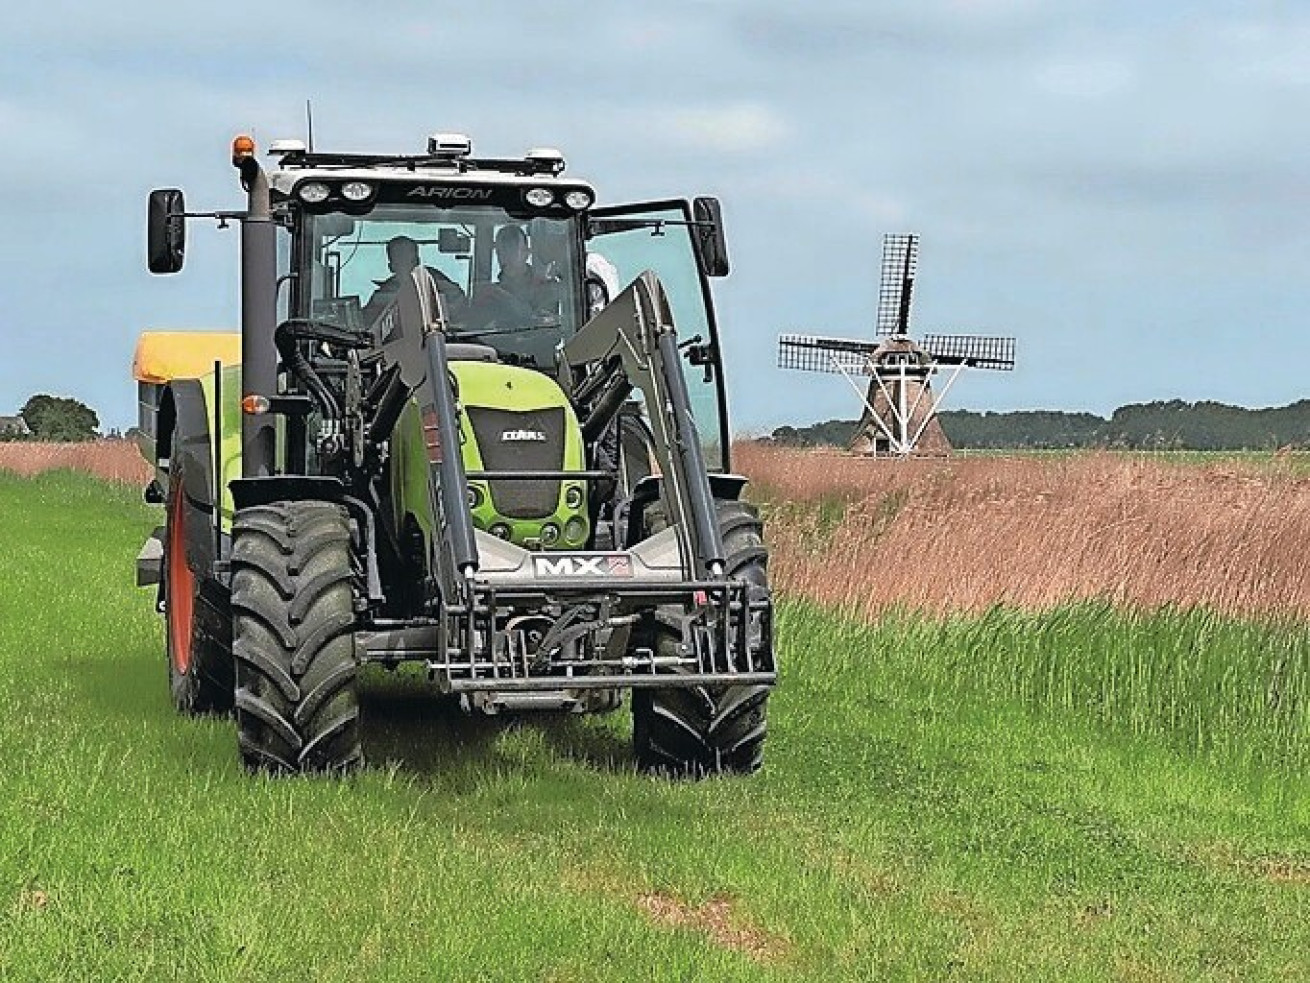
За допомогою системи PerPlant можна диференційно вносити добрива, зокрема на картоплі, кукурудзі, салаті, цукрових буряках, цибулі та пшениці
Як і інші сучасні системи, PerPlant підтримує два режими роботи: внесення добрив у режимі реального часу або попереднє сканування поля з подальшим створенням карт-завдань. Система сумісна зі стандартом ISOBUS і може застосовуватися на посівах різних культур, зокрема картоплі, кукурудзи, цукрових буряків, цибулі та зернових.
Подібний напрям розвитку обрала й українсько-нідерландська компанія eFarmer, відома насамперед системами автоматичного водіння FieldBee. Сьогодні компанія розробляє платформу VisionPro, яка також поєднуватиме мультиспектральну камеру зі стереокамерою RGB, здатною визначати просторову структуру рослин. Як і PerPlant, система підтримуватиме інтеграцію із супутниковими даними, власними алгоритмами розрахунку норм внесення та роботу як у режимі реального часу, так і за попередньо створеними картами-завданнями. Розробники планують використовувати VisionPro як для локального обприскування, так і для диференційного внесення добрив. Перші випробування системи на польових культурах заплановані в Нідерландах.

Прототип системи FieldBee VisionPro для точкового обприскування та внесення добрив змінною нормою на виставці Agritechnica 2025
Конкуренція зміщується
Сьогодні мультиспектральні камери та RGB-сенсори використовують уже десятки компаній. Схожі технології застосовують, зокрема, Carbon Bee, DAT, TechNature, WEED-IT, BBLeap, Ecorobotix та інші виробники. При цьому їх дедалі частіше розробляють як універсальні платформи, здатні виконувати не лише локальне обприскування, а й диференційно вносити добрива та працювати з окремими рослинами.
Водночас самі сенсори перестають бути головною конкурентною перевагою. Більшість сучасних систем використовують схожі принципи мультиспектральної зйомки, тому ключову роль дедалі більше відіграють програмне забезпечення, алгоритми інтерпретації даних і якість агрономічних моделей.
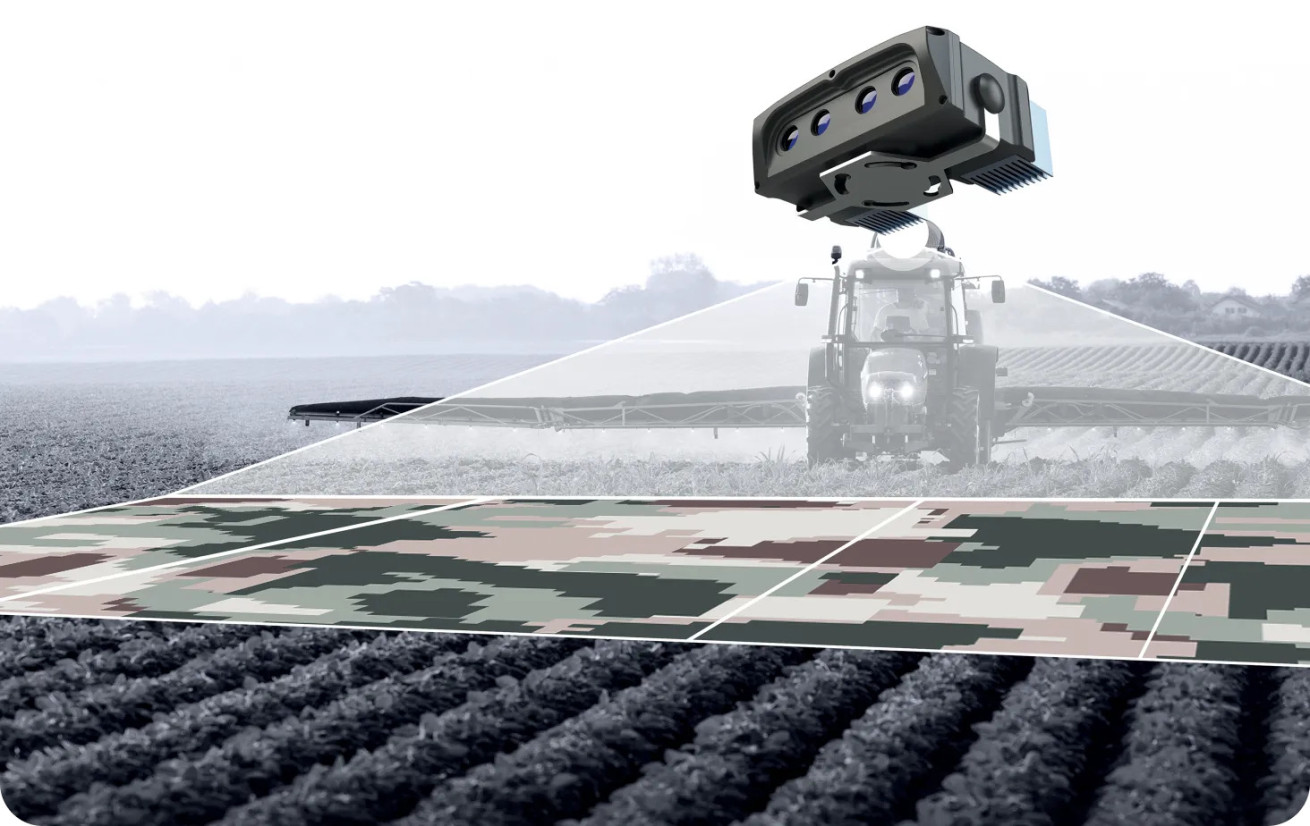
Компанія eFarmer відома насамперед системами автоматичного водіння FieldBee, а наразі розробляє платформу VisionPro
Не менш важливим є правильне калібрування системи. Камера лише фіксує спектральні характеристики рослин, натомість норму внесення визначають на основі математичних моделей, калібрувальних кривих і правил, що враховують культуру, фазу розвитку, особливості ґрунту та виробничі цілі господарства. Саме від цих моделей, алгоритмів і правил значною мірою залежить практична ефективність технології.
Якщо перші покоління оптичних сенсорів аналізували лише один вегетаційний індекс, то сучасні системи дедалі більше перетворюються на платформи для інтеграції різнорідних даних. Камера стає лише одним із джерел інформації поряд із супутниковими знімками, картами врожайності, агрохімічними аналізами ґрунту та даними з інших сенсорів. Саме інтеграція різних джерел інформації, а не вдосконалення окремих камер, сьогодні визначає розвиток систем точного внесення добрив.
Недоліки технології
Попри швидкий розвиток систем машинного бачення, вони поки не стали стандартом навіть у господарствах, які активно впроваджують точне землеробство. Однією з головних причин є те, що внесення добрив у режимі реального часу не завжди зручніше за роботу з попередньо створеними картами-завданнями.
Наприклад, під час обприскування або внесення рідких добрив агроном зазвичай заздалегідь знає, яку площу оброблятиме і яку норму планує внести. Навіть якщо норма диференційна, планування дає змогу точно розрахувати об’єм робочого розчину, оптимізувати логістику заправки та уникнути простоїв техніки. Якщо ж норма постійно змінюється під час руху машини, прогнозувати фактичні витрати значно складніше, що може ускладнювати організацію робіт.
Ще одна особливість полягає в тому, що оптичні сенсори оцінюють не вміст поживних елементів у ґрунті, а реакцію самих рослин. Через це вони добре працюють для коригування живлення під час вегетації, але не можуть повністю замінити агрохімічний аналіз ґрунту або карти продуктивності. Багато господарств створюють заздалегідь базову карту-завдання, а сенсор використовують для її оперативного уточнення.
Практика також показує, що економічний ефект від таких систем істотно залежить від неоднорідності поля. На ділянках із рівномірним розвитком культури переваги можуть бути мінімальними, тоді як на полях зі значною просторовою мінливістю вони проявляються сильніше.
Крім того, ефективність технології визначає не лише якість камери. Не менш важливими є алгоритми розрахунку норм внесення, правильне калібрування під конкретну культуру, а також точність роботи самого розкидача або обприскувача. Якщо машина не здатна швидко реагувати на команди системи або має обмежені можливості диференційного внесення, потенціал сенсорів реалізується лише частково.
Багато великих господарств уже відпрацювали технологію карт-завдань. Вони мають:
- карти врожайності;
- агрохімічні аналізи;
- супутниковий моніторинг;
- визначені зони продуктивності.
Для них питання вже не в тому, як отримати карту, а в тому, чи виправдано відмовлятися від неї на користь роботи «на ходу». І тут відповідь далеко не завжди однозначна. Тому багато розробників сьогодні розглядають камери не як альтернативу картам-завданням, а як інструмент їх оперативного уточнення безпосередньо під час виконання польових робіт.
В Україні подібні системи поки що не набули значного поширення. Більшість господарств, які впровадили диференційне внесення добрив, працюють за картами-завданнями, сформованими на основі супутникового моніторингу, агрохімічного аналізу ґрунтів і карт урожайності. Тому системи машинного бачення сьогодні розглядають насамперед як інструмент оперативної корекції вже сформованих рекомендацій, а не як заміну картам-завданням.